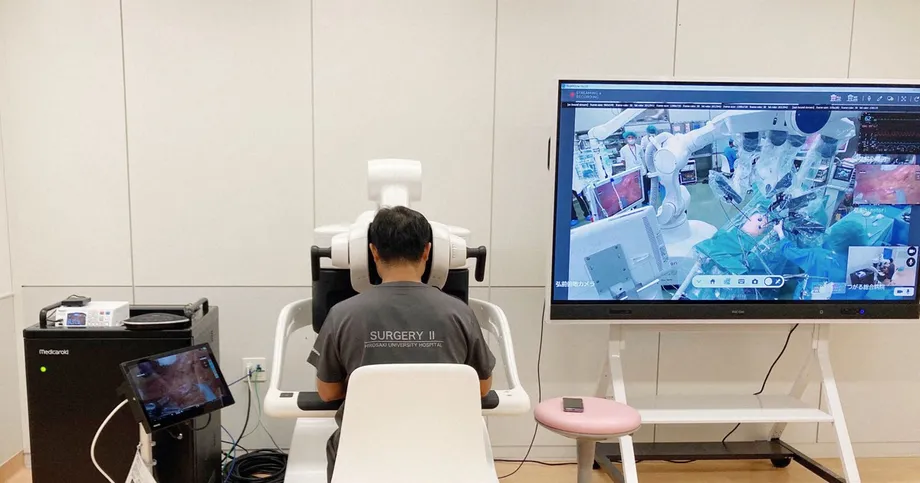
Hai bệnh viện cùng điều khiển một robot phẫu thuật
Năm bệnh nhân ung thư đại trực tràng đã được phẫu thuật với sự tham gia của các bác sĩ tại hai bệnh viện cách nhau khoảng 30 km ở tỉnh Aomori. Đại học Hirosaki và Hội Phẫu thuật Nhật Bản mô tả đây là lần đầu tiên tại Nhật Bản ứng dụng lâm sàng hỗ trợ phẫu thuật bằng robot từ xa. Nghiên cứu bắt đầu vào tháng 8, kết nối Bệnh viện Đại học Hirosaki ở thành phố Hirosaki với Bệnh viện Đa khoa Tsugaru ở thành phố Goshogawara.
Nội dung
- Hai bệnh viện cùng điều khiển một robot phẫu thuật
- Diễn biến từ tháng 8 đến tháng 10
- Hỗ trợ từ xa hoạt động ra sao trong phòng mổ
- Nghiên cứu trước đó thử nghiệm kết nối ở khoảng cách 150 km
- Vì sao kết nối nhanh cần hình ảnh rõ nét
- Năm năm thử nghiệm hinotori đánh giá độ trễ và tình trạng nghẽn mạng
- Điều gì xảy ra khi kết nối bị gián đoạn
- Bác sĩ tại chỗ vẫn giữ vai trò thiết yếu
- Mục tiêu là được điều trị gần nhà hơn
- Điểm chính
Một phẫu thuật viên trong phòng mổ điều khiển robot phẫu thuật hinotori do Medicaroid Corp. có trụ sở tại Kobe phát triển, trong khi một phẫu thuật viên giám sát tại bệnh viện còn lại hỗ trợ bằng cách điều khiển từ xa chính cỗ máy đó. Các bác sĩ phối hợp để cắt bỏ khối u. Trường đại học và hội cho biết cả năm ca phẫu thuật đều được hoàn thành an toàn.
Mục tiêu trước mắt là đưa kỹ năng chuyên môn đến các bệnh viện khó tìm được phẫu thuật viên giàu kinh nghiệm. Các ca phẫu thuật tiếp theo dự kiến diễn ra đến hết tháng 3 để đánh giá độ an toàn, trước khi ban tổ chức xin phê duyệt thiết bị cần thiết và đưa dịch vụ vào hệ thống bảo hiểm y tế quốc dân của Nhật Bản.
Masaki Mori, giáo sư Đại học Tokai kiêm trưởng ban thúc đẩy phẫu thuật từ xa của Hội Phẫu thuật Nhật Bản, giải thích mục đích này tại một cuộc họp báo ở Đại học Hirosaki.
Mục tiêu hàng đầu của chúng tôi là xóa bỏ chênh lệch vùng miền trong điều trị phẫu thuật,
Ông Mori cho biết hội hy vọng đưa phẫu thuật robot từ xa vào ứng dụng thực tế trong khoảng hai năm nữa. Đây là mục tiêu đặt ra, còn những bước tiếp theo là đánh giá lâm sàng bổ sung, phê duyệt thiết bị và thu xếp bảo hiểm chi trả. Các ca phẫu thuật ở Aomori đưa công nghệ này vào chăm sóc bệnh nhân, sau những nghiên cứu trước đó tại Nhật Bản về điều khiển robot, độ trễ liên lạc và khả năng khôi phục sau sự cố mạng.
Diễn biến từ tháng 8 đến tháng 10
Đại học Hirosaki và Hội Phẫu thuật Nhật Bản thông báo bắt đầu ứng dụng lâm sàng vào ngày 8 tháng 10, trước khi trình bày chi tiết tại cuộc họp báo ngày 14 tháng 10. Các bản tin đăng ngày 15 tháng 10 năm 2026 cho biết hai bệnh viện tham gia cách nhau khoảng 30 km.
Trình tự sự việc cho thấy thông báo được đưa ra sau khi các ca phẫu thuật đã diễn ra, chứ không phải đánh dấu thời điểm bắt đầu một thử nghiệm trong tương lai:
- Tháng 8: Ca phẫu thuật đầu tiên được thực hiện và nghiên cứu lâm sàng bắt đầu.
- Ngày 8 tháng 10: Đại học Hirosaki và Hội Phẫu thuật Nhật Bản thông báo bắt đầu ứng dụng lâm sàng hỗ trợ phẫu thuật bằng robot từ xa đầu tiên tại Nhật Bản.
- Ngày 14 tháng 10: Ban tổ chức trình bày chi tiết và cho biết năm bệnh nhân đã được phẫu thuật an toàn.
- Đến hết tháng 3: Dự kiến thực hiện thêm các ca phẫu thuật để đánh giá độ an toàn trước khi xin phê duyệt thiết bị và bảo hiểm y tế quốc dân chi trả.
Mô tả nghiên cứu xác định nhóm bệnh nhân mắc ung thư đường tiêu hóa là đối tượng hướng đến. Năm ca phẫu thuật đã hoàn thành là điều trị ung thư đại trực tràng, tức ung thư ở đại tràng hoặc trực tràng. Thông báo công khai không nêu số liệu chi tiết về biến chứng, thời gian hồi phục hay kết quả điều trị ung thư dài hạn.
Hỗ trợ từ xa hoạt động ra sao trong phòng mổ
Robot hinotori kết nối bộ điều khiển của phẫu thuật viên với các dụng cụ được sử dụng trong ca mổ. Trong nghiên cứu này, kết nối liên lạc giữa hai bệnh viện cho phép một bác sĩ ở địa điểm còn lại điều khiển robot để hỗ trợ phẫu thuật viên bên cạnh bệnh nhân.
Mô hình này kết hợp chăm sóc tại chỗ với hướng dẫn chuyên môn từ xa. Một bác sĩ vẫn có mặt trong phòng mổ, còn người tham gia từ xa có thể hỗ trợ thông qua robot thay vì chỉ hướng dẫn bằng lời. Cả hai bác sĩ cùng tham gia một ca phẫu thuật.
Nhân viên tại chỗ cũng thực hiện các thao tác thủ công mà robot phẫu thuật hiện nay chưa thể tự làm. Một bài tổng quan học thuật riêng về đánh giá hinotori xác định việc thay dụng cụ, lau ống kính camera và hút dịch vẫn cần người ở bên cạnh bệnh nhân. Vì vậy, hỗ trợ từ xa phụ thuộc vào đội ngũ trong phòng mổ, cũng như phẫu thuật viên ở xa và hệ thống liên lạc.
Nghiên cứu trước đó thử nghiệm kết nối ở khoảng cách 150 km
Các nhà nghiên cứu phối hợp với Đại học Hirosaki trước đây đã nghiên cứu điều khiển robot từ xa giữa Bệnh viện Đại học Hirosaki và Bệnh viện Đa khoa Mutsu, cách nhau 150 km. Nghiên cứu sử dụng mạng thương mại, được Cơ quan Nghiên cứu và Phát triển Y tế Nhật Bản hỗ trợ, xem xét liệu các kết nối cáp quang thương mại thông thường có thể hỗ trợ điều khiển từ xa ổn định hay không.
Thí nghiệm thực địa sử dụng một robot do Riverfield Inc. phát triển. Mười hai phẫu thuật viên thực hiện các bài tập thao tác: sáu người có kinh nghiệm phẫu thuật bằng robot và sáu người có kinh nghiệm phẫu thuật nói chung nhưng chưa từng phẫu thuật bằng robot. Họ di chuyển các thanh giữa những lỗ được đánh số, rồi dùng hai dụng cụ kẹp và kéo một sợi dây có đánh dấu.
Kết nối trong nghiên cứu trước có khoảng cách gấp năm lần so với cặp bệnh viện hiện nay: 150 km so với khoảng 30 km. Nghiên cứu tập trung vào các thao tác có kiểm soát thay vì phẫu thuật trên bệnh nhân, cho phép các nhà nghiên cứu đo hiệu quả trong nhiều điều kiện mạng khác nhau.
Các tác giả kết luận mạng liên lạc thương mại được thử nghiệm có thể hỗ trợ công nghệ phẫu thuật từ xa. Họ cũng nêu những giới hạn của thí nghiệm: nghiên cứu đo độ trễ tín hiệu hình ảnh thay vì tín hiệu điều khiển, chỉ có một nhóm nhỏ phẫu thuật viên tham gia và các bài kiểm tra mạng được thực hiện theo một thứ tự cố định, có thể ảnh hưởng đến kết quả khi người tham gia ngày càng thành thạo.
Vì sao kết nối nhanh cần hình ảnh rõ nét
Thí nghiệm Hirosaki-Mutsu ghi nhận thời gian khứ hồi liên lạc trung bình là 4 mili giây trên các đường truyền có băng thông được đảm bảo và 10 mili giây trên kết nối có tốc độ phụ thuộc điều kiện mạng. Một mili giây bằng một phần nghìn giây. Thời gian khứ hồi đo khoảng thời gian tín hiệu đi đến đích rồi quay trở lại.
Phẫu thuật viên cũng cần quan sát hoạt động của các dụng cụ. Các nhà nghiên cứu đo độ trễ từ lúc camera ghi hình đến khi hình ảnh xuất hiện trên màn hình của phẫu thuật viên, gọi là thời gian từ ống kính đến màn hình. Mức trung bình là 92 mili giây trên các đường truyền được đảm bảo và 95 mili giây trên kết nối còn lại.
Quá trình xử lý của camera, nén video, truyền tải, giải nén và phản hồi của màn hình đều góp phần gây ra độ trễ này. Khâu xử lý thiết bị chiếm phần lớn hơn nhiều trong tổng độ trễ hình ảnh được đo so với thời gian truyền qua mạng.
Một kết nối được đảm bảo ở tốc độ 5 megabit/giây bị mất gói tin và giảm chất lượng hình ảnh. Gói tin là những phần nhỏ của thông tin số; việc mất một số gói có thể làm hình ảnh mất chi tiết. Các tác giả khuyến nghị tốc độ tối thiểu 10 megabit/giây cho hệ thống họ thử nghiệm. Số lỗi thao tác không có khác biệt có ý nghĩa thống kê giữa các điều kiện mạng, nhưng một số phẫu thuật viên cho biết khó quan sát hình ảnh qua kết nối 5 megabit/giây.
Khuyến nghị này gắn với một robot và hệ thống video cụ thể. Bệnh viện dự định triển khai hỗ trợ từ xa cần có đủ băng thông cho thiết bị của mình, đồng thời đảm bảo truyền tải ổn định cả hình ảnh lẫn lệnh điều khiển.
Năm năm thử nghiệm hinotori đánh giá độ trễ và tình trạng nghẽn mạng
Đại học Kobe, Medicaroid và NTT DOCOMO đã tiến hành hơn 30 đợt đánh giá phiên phẫu thuật từ xa trong giai đoạn 2020-2025. Takuto Hara và các đồng nghiệp tổng hợp những phát hiện này trong bài tổng quan đánh giá hinotori, xem xét hiệu năng liên lạc, độ an toàn của robot, khả năng phối hợp của nhân viên và yêu cầu pháp lý.
Bài tổng quan mô tả các thử nghiệm kỹ thuật và vận hành hinotori, tách biệt với năm ca phẫu thuật ung thư ở Aomori. Trong điều kiện tối ưu, mạng 5G độc lập sử dụng tần số Sub6 đạt độ trễ khứ hồi khoảng 100 mili giây khi truyền video. Mạng 5G độc lập sử dụng lõi mạng 5G chuyên biệt, còn Sub6 là các tần số dưới 6 gigahertz.
Nghẽn mạng cũng là một nội dung thử nghiệm chính. Khi không bật cơ chế kiểm soát chất lượng dịch vụ, lưu lượng cạnh tranh ở mức 200 megabit/giây gây mất gói tin và làm hình ảnh kém hơn. Khi bật cơ chế này, đường truyền vẫn ổn định ngay cả lúc lưu lượng cạnh tranh vượt 1 gigabit/giây, tương đương 1.000 megabit/giây.
Chất lượng dịch vụ là việc ưu tiên lưu lượng quan trọng, trong trường hợp này là hình ảnh phẫu thuật và lệnh điều khiển robot. Các thử nghiệm cho thấy tốc độ được quảng cáo của mạng chỉ là một phần trong yêu cầu kỹ thuật: kết nối phục vụ phẫu thuật cần duy trì hoạt động khi những người dùng khác đang truyền dữ liệu.
Phẫu thuật viên có thể hoàn thành các thao tác được thử nghiệm ở mức độ trễ lên tới 180 mili giây, dù độ chính xác của những chuyển động tinh bắt đầu giảm khi độ trễ vượt 120 mili giây. Bài tổng quan cho biết Hướng dẫn Phẫu thuật từ xa của Nhật Bản năm 2022 yêu cầu độ trễ đầu cuối không quá 100 mili giây, đồng thời phải có kết nối bảo mật và phương án dự phòng.
Điều gì xảy ra khi kết nối bị gián đoạn
Quá trình đánh giá hinotori có mô phỏng sự cố mất kết nối tại bộ định tuyến và thiết bị 5G. Robot chuyển sang chế độ chờ an toàn, dừng chuyển động của dụng cụ và không xảy ra chuyển động ngoài ý muốn. Trong nhiều tình huống thử nghiệm, việc khôi phục kết nối mạng giúp lấy lại quyền điều khiển mà không cần khởi động lại hệ thống.
Các đường liên lạc dự phòng được thử nghiệm thông qua mạng riêng ảo, hay VPN, cung cấp kết nối được bảo vệ giữa các địa điểm. Trong các sự cố mô phỏng, VPN kết nối lại trong vòng 5 đến 11 giây. Những phương án an toàn cũng bao gồm một người vận hành tại chỗ có thể tiếp quản thông qua buồng điều khiển thứ hai, tức bàn điều khiển dùng để vận hành robot.
Từng giây đều quan trọng trong ca phẫu thuật, vì vậy việc dừng robot và duy trì một đội ngũ có năng lực bên cạnh bệnh nhân là những phần cốt yếu của thiết kế. Bài tổng quan mô tả an toàn là sự kết hợp giữa chế độ chờ tự động, kết nối dự phòng, giám sát thiết bị và nhân viên có khả năng can thiệp.
Các thử nghiệm đánh giá sử dụng kiến trúc mạng khép kín để tách biệt video phẫu thuật, lệnh điều khiển và dữ liệu khác khỏi internet công cộng. Các công cụ giám sát theo dõi thiết bị mạng để phát hiện những vấn đề như mất gói tin đột ngột hoặc khung hình video bị trễ. Đây là các tính năng của chương trình đánh giá; thông báo về nghiên cứu ở Aomori mô tả đơn giản hơn về đường truyền được sử dụng cho các ca phẫu thuật lâm sàng.
Bác sĩ tại chỗ vẫn giữ vai trò thiết yếu
Hara và các đồng nghiệp xác định Điều 20 của Luật Hành nghề Y tế Nhật Bản quy định bác sĩ phải có mặt tại nơi bệnh nhân đang điều trị. Bài tổng quan mô tả hỗ trợ từ xa có giám sát, trong đó một phẫu thuật viên ở xa hỗ trợ đội ngũ tại chỗ, là mô hình chuyển tiếp được pháp luật cho phép.
Nghiên cứu ở Aomori tuân theo nguyên tắc cơ bản đó: một phẫu thuật viên bên cạnh bệnh nhân tiến hành ca mổ với sự hỗ trợ của bác sĩ tại bệnh viện còn lại. Công việc lâm sàng này có thể giúp đánh giá hiệu quả phối hợp trong các ca phẫu thuật ung thư thực tế, trong lúc ban tổ chức theo đuổi những phê duyệt cần thiết để mở rộng ứng dụng.
Bài tổng quan cũng nhấn mạnh việc liên lạc giữa các nhân viên. Phẫu thuật viên ở xa dựa vào âm thanh và hình ảnh để phối hợp với nhân viên, quan sát khu vực phẫu thuật và theo dõi những thay đổi trong ca mổ. Phân công nhiệm vụ rõ ràng và quy trình xử lý khẩn cấp cũng là những phần cần thiết để hệ thống hoạt động hiệu quả, bên cạnh khả năng điều khiển robot đáng tin cậy.
Trong thí nghiệm Riverfield trước đó, các phẫu thuật viên giàu kinh nghiệm phẫu thuật bằng robot hoàn thành thao tác cần dùng cả hai tay nhanh hơn và với ít chuyển động dụng cụ hơn so với những người chưa có kinh nghiệm này. Công nghệ có thể truyền thao tác của chuyên gia qua mạng, nhưng quá trình đào tạo và mức độ thành thạo vẫn ảnh hưởng đến hiệu quả thực hiện.
Mục tiêu là được điều trị gần nhà hơn
Đại học Hirosaki và Hội Phẫu thuật Nhật Bản muốn hỗ trợ từ xa giúp giảm chi phí và sự bất tiện khi phải đi xa để phẫu thuật. Mối quan ngại được nêu ra là tình trạng thiếu phẫu thuật viên và phân bổ chuyên gia không đồng đều, khiến các bệnh viện khu vực khó tiếp cận hơn với kỹ năng phẫu thuật tiên tiến.
Một bệnh viện có thể nhận hỗ trợ từ xa sẽ tận dụng được kinh nghiệm của phẫu thuật viên ở nơi khác trong khi điều trị bệnh nhân tại địa phương. Bài tổng quan về hinotori cũng mô tả hướng dẫn từ xa là một cách giúp các phẫu thuật viên ít kinh nghiệm hơn làm việc an toàn và hiệu quả hơn trong các buổi đánh giá. Vì thế, phương pháp này có thể vừa phục vụ đào tạo vừa hỗ trợ từng ca phẫu thuật.
Các yêu cầu thực tế vẫn rất đáng kể. Bệnh viện cần có robot, năng lực liên lạc phù hợp, kết nối bảo mật, phương án dự phòng cùng đội ngũ y tế và kỹ thuật được đào tạo. Nghiên cứu trước đó về mạng thương mại cho thấy cần cân bằng giữa độ tin cậy của kết nối và chi phí; các dịch vụ có độ ổn định cao hơn thường tốn kém hơn.
Các ca phẫu thuật dự kiến đến hết tháng 3 là bước tiếp theo được công bố. Sau đó, việc phê duyệt thiết bị và đưa dịch vụ vào diện bảo hiểm y tế quốc dân chi trả sẽ giúp quyết định cách cung cấp và thanh toán dịch vụ ngoài phạm vi nghiên cứu. Mục tiêu ứng dụng thực tế trong khoảng hai năm của ông Mori đặt ra một đích đến cho dự án, trong khi kết quả hiện tại là năm ca phẫu thuật ung thư đã hoàn thành với sự tham gia của các đội ngũ phẫu thuật tại hai bệnh viện ở Aomori.
Điểm chính
- Năm bệnh nhân ung thư đại trực tràng được phẫu thuật robot có hỗ trợ từ xa tại hai bệnh viện cách nhau khoảng 30 km ở Aomori.
- Đại học Hirosaki và Hội Phẫu thuật Nhật Bản mô tả nghiên cứu này là ứng dụng lâm sàng đầu tiên của phương pháp đó tại Nhật Bản.
- Một phẫu thuật viên tại chỗ và một phẫu thuật viên giám sát từ xa phối hợp sử dụng robot hinotori của Medicaroid.
- Dự kiến thực hiện thêm các ca phẫu thuật đến hết tháng 3 trước khi xin phê duyệt thiết bị và bảo hiểm y tế quốc dân chi trả.
- Các nghiên cứu trước đó đánh giá độ trễ hình ảnh, tình trạng nghẽn mạng, kết nối dự phòng và khả năng dừng robot an toàn khi xảy ra sự cố mô phỏng.
- Hội kỳ vọng phương pháp này được ứng dụng thực tế trong khoảng hai năm, nhằm thu hẹp chênh lệch trong chăm sóc phẫu thuật giữa các vùng.