Bốn chân, động cơ hydro và mục tiêu năm 2035
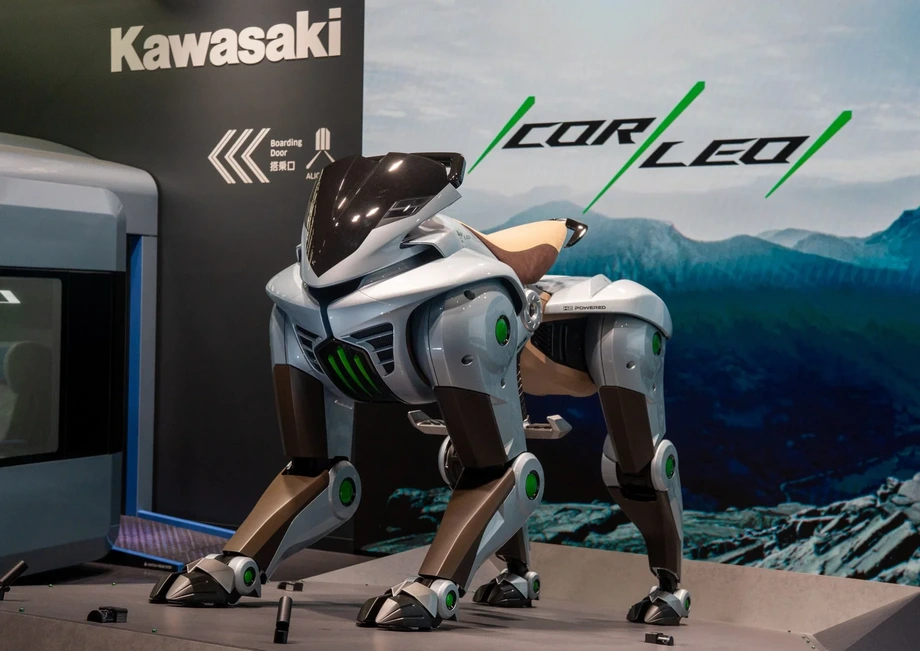
Kawasaki Heavy Industries đang phát triển CORLEO, một phương tiện có bốn chân robot và động cơ hydro, với hai mục tiêu lớn: sử dụng tại Expo 2030 Riyadh ở Saudi Arabia và thương mại hóa vào năm 2035. Trước đó, một mẫu mô hình kích thước thật dự kiến xuất hiện tại triển lãm xe máy EICMA ở Milan từ ngày 5 đến 8/11/2026. Khách tham quan có thể xem nhưng không được lái thử.
Nội dung
- Bốn chân, động cơ hydro và mục tiêu năm 2035
- Khách tham quan sẽ thấy gì ở Milan
- Chân robot ứng dụng công nghệ xe máy
- Điều khiển bằng cách chuyển trọng lượng cơ thể
- Vì sao động cơ hydro tạo ra điện
- SAFE ADVENTURE mở rộng ngoài phạm vi phương tiện
- Các cột mốc từ Osaka đến Riyadh
- Ưu tiên thiết bị mô phỏng, đồng thời xem xét ứng dụng khác
- Điểm chính
Dự án kết hợp hai mảng của tập đoàn công nghiệp Nhật Bản vốn thường phục vụ những mục đích khác nhau: robot và xe máy. CORLEO thay bánh xe bằng các chân điều khiển độc lập, đồng thời tận dụng công nghệ xe máy để điều khiển chuyển động, giữ thăng bằng và giảm chấn khi đi trên địa hình gồ ghề. Người lái sẽ điều hướng bằng cách chuyển trọng lượng cơ thể, theo cách Kawasaki ví như cưỡi ngựa.
Trong thông báo phát triển CORLEO ngày 3/12/2025, Kawasaki cho biết đã thành lập Nhóm Phát triển Kinh doanh SAFE ADVENTURE, báo cáo trực tiếp với chủ tịch công ty. Đơn vị chuyên trách này đưa ý tưởng vào kế hoạch phát triển của công ty, bên cạnh một thiết bị mô phỏng lái dự kiến hoàn thành vào năm 2027.
Lịch trình triển lãm tại Milan diễn ra trước thời điểm dự kiến ra mắt thương mại chín năm. Kawasaki chưa công bố giá bán, thị trường phân phối, tầm hoạt động, tốc độ tối đa, dung tích hydro hay ngày giao xe cho khách hàng. Vì vậy, các cột mốc gần nhất dành cho người muốn trải nghiệm là mẫu trưng bày và thiết bị mô phỏng, tiếp theo là kế hoạch sử dụng tại Riyadh.
Khách tham quan sẽ thấy gì ở Milan
CORLEO dự kiến góp mặt trong khu trưng bày xe máy của Kawasaki tại trung tâm triển lãm Fiera Milano Rho, ở sảnh 11, gian hàng N46. Triển lãm mở cửa cho công chúng từ ngày 5 đến 8/11/2026, sau hai ngày dành riêng cho báo chí và khách thương mại.
Mẫu kích thước thật sẽ giúp khách tham quan hình dung tỷ lệ của cỗ máy nằm giữa xe máy và robot có thể cưỡi. Khách sẽ không được lái CORLEO tại gian hàng. Kawasaki mô tả dự án là một hình thức di chuyển cá nhân mới, với các chân được thiết kế để đưa người lái qua những nơi mà phương tiện thông thường khó tiếp cận.
CORLEO lần đầu xuất hiện dưới dạng ý tưởng tại khu trưng bày Future Life Expo: Future City trong khuôn khổ Expo 2025 Osaka, Kansai. Kawasaki cho biết màn ra mắt này tạo ra khoảng 1,2 tỷ lượt hiển thị trên mạng xã hội. Lượt hiển thị tính số lần nội dung xuất hiện trên màn hình, do đó một người xem nhiều bài đăng có thể được tính nhiều lần.
Việc đưa CORLEO từ Osaka đến một triển lãm xe máy lớn cũng phản ánh nguồn gốc của dự án. Kawasaki giới thiệu CORLEO như một phương tiện để người dùng chủ động điều khiển bằng chuyển động cơ thể và khả năng giữ thăng bằng, thay vì chỉ là robot chở hành khách thụ động.
Chân robot ứng dụng công nghệ xe máy
Bốn chân của CORLEO được thiết kế để điều chỉnh vị trí khi địa hình thay đổi. Hệ thống điều khiển phối hợp các chân nhằm nâng đỡ cỗ máy và người lái, trong khi phần tiếp xúc với mặt đất được tạo hình để tăng độ bám. Ưu điểm dự kiến là tính linh hoạt: chân có thể nhấc lên và chọn điểm tiếp xúc mới khi bánh xe phải lăn qua chướng ngại vật.
Kawasaki cho biết các chân sau là bộ phận kế thừa trực tiếp từ kỹ thuật xe máy của hãng. Chúng sử dụng cơ cấu dựa trên gắp sau, bộ phận chuyển động nâng đỡ bánh sau xe máy và cho phép bánh nhún lên xuống khi đi qua chỗ xóc.
Trên CORLEO, hai chân sau có thể chuyển động lên xuống độc lập để hấp thụ chấn động. Kawasaki cho biết thiết kế này sẽ giúp người lái duy trì tư thế, thuận tiện quan sát địa hình phía trước. Khi có thể tiếp tục nhìn theo lộ trình, người lái sẽ có thêm cơ hội ứng phó với chướng ngại tiếp theo.
Kawasaki mô tả sự kết hợp hướng tới là khả năng xử lý địa hình gồ ghề của robot cùng tính linh hoạt và ổn định được phát triển qua xe máy. Mục tiêu mà công ty nêu ra bao gồm di chuyển trên núi và khu vực có nước, khiến sự phối hợp giữa độ bám, chuyển động của chân và tư thế người lái trở thành yếu tố cốt lõi trong thiết kế.
Điều khiển bằng cách chuyển trọng lượng cơ thể
Hệ thống điều khiển dự kiến của CORLEO thay thế cách lái quen thuộc bằng tay lái và tay ga bằng việc thay đổi tư thế và phân bổ trọng lượng. Cảm biến phát hiện chuyển động của người lái, còn hệ thống điều khiển chuyển chúng thành lệnh cho các chân.
Người lái ra hiệu hướng di chuyển bằng cử động cơ thể, trong khi cỗ máy xử lý các thao tác chi tiết như đặt chân và giữ thăng bằng. Sự phân chia nhiệm vụ này là yếu tố cốt yếu của ý tưởng: một người không thể điều khiển riêng từng chân robot trong lúc vẫn quan sát lộ trình khó đi.
Kawasaki cho biết các chức năng hỗ trợ được thiết kế để giúp mọi người băng qua địa hình thử thách một cách dễ dàng và an toàn. Đây là mục tiêu phát triển liên quan đến cả người lái lẫn phương tiện. Hệ thống điều khiển phải diễn giải được các chuyển động có chủ ý, đồng thời xử lý những chuyển động do ổ gà, dốc và thay đổi độ bám gây ra.
Thiết bị mô phỏng dự kiến sẽ giúp phát triển và trải nghiệm phương thức lái khác thường này trước khi xe được bán thương mại. Đây cũng là một cơ hội kinh doanh riêng, bởi Kawasaki dự định ứng dụng những thành quả từ CORLEO ngoài phương tiện thực tế.
Vì sao động cơ hydro tạo ra điện
Hệ thống năng lượng dự kiến của CORLEO sử dụng động cơ hydro 150 cc để tạo điện cho các cơ cấu chuyển động của chân. Hydro được chứa ở phía sau xe, dưới dạng các bình chứa theo kế hoạch trưng bày tại Milan.
Con số 150 cc chỉ dung tích động cơ, tức thể tích mà các pít-tông quét được. Đây là chỉ số về kích thước động cơ, không phải công suất điện cung cấp cho các chân. Quy trình năng lượng diễn ra theo thứ tự: hydro làm nhiên liệu cho động cơ, động cơ vận hành máy phát điện, rồi điện cấp cho các cơ cấu chân.
Động cơ đốt hydro đốt nhiên liệu để tạo chuyển động cơ học. Pin nhiên liệu hoạt động theo quy trình khác, chuyển trực tiếp năng lượng hóa học của hydro thành điện. Mô tả chính thức của Kawasaki xác định CORLEO sử dụng động cơ tạo ra điện.
Shigemi Tanaka, người đứng đầu Kawasaki Motors Europe, mô tả dự án là minh chứng cho chuyên môn kỹ thuật trong toàn tập đoàn và nỗ lực hướng tới tương lai trung hòa carbon. Để đánh giá mục tiêu môi trường này cần có thông tin về mức tiêu thụ nhiên liệu của phương tiện hoàn thiện, cũng như cách sản xuất và cung cấp hydro. Những chi tiết thực tế đó cũng ảnh hưởng đến nơi chủ xe có thể sử dụng và tiếp nhiên liệu.
Kawasaki đã có một dự án hydro thương mại trong lĩnh vực khác. Động cơ pha trộn hydro thương mại của hãng phát điện bằng khí tự nhiên pha 30% hydro theo thể tích. Cỗ máy công nghiệp đó thuộc phân khúc công suất 8 megawatt, còn CORLEO đang được phát triển làm phương tiện cá nhân. Hai dự án cho thấy Kawasaki theo đuổi công nghệ đốt hydro ở những quy mô rất khác nhau.
SAFE ADVENTURE mở rộng ngoài phạm vi phương tiện
Kawasaki đang phát triển CORLEO trong khuôn khổ SAFE ADVENTURE, một nỗ lực rộng hơn nhằm giúp việc di chuyển trên núi an toàn hơn. Công ty đặt mục tiêu giảm tai nạn trên núi, đồng thời giúp các khu vực miền núi trở nên hấp dẫn và dễ tiếp cận.
Hệ thống dẫn đường dự kiến sẽ phát hiện thời tiết, nhiệt độ, tình trạng bề mặt và sự xuất hiện của động vật hoang dã, sau đó dùng thông tin này để hướng dẫn mọi người đi theo lộ trình an toàn hơn. Kawasaki cho biết hướng dẫn có thể được gửi tới người dùng qua các thiết bị như điện thoại thông minh. Kế hoạch cũng đề cập đến việc hiển thị thông tin trên phương tiện.
Hệ thống dẫn đường giải quyết vấn đề khác với việc giữ cho robot đứng vững. Bộ điều khiển chân của CORLEO xử lý từng bước đi, còn hướng dẫn lộ trình giúp người lái quyết định nên đi đâu. Cỗ máy có thể vượt qua một đoạn đường khó, nhưng nếu thời tiết hoặc điều kiện phía trước thay đổi thì một lộ trình khác có thể phù hợp hơn.
Kawasaki xếp SAFE ADVENTURE vào ba ưu tiên trong Tầm nhìn Tập đoàn 2030: xã hội kết nối từ xa an toàn và bảo đảm, phương tiện di chuyển tương lai, cùng các giải pháp năng lượng và môi trường. CORLEO kết hợp những ưu tiên này thông qua một phương tiện, dịch vụ thông tin và hệ thống năng lượng hydro.
Các cột mốc từ Osaka đến Riyadh
Kế hoạch phát triển của Kawasaki kéo dài một thập kỷ, với các cuộc triển lãm, mô phỏng và kế hoạch ứng dụng thực tế đánh dấu những giai đoạn khác nhau. Các mục tiêu chính thức của công ty đặt thời điểm hoàn thành thiết bị mô phỏng trước kế hoạch triển khai tại Riyadh và thời điểm bán thương mại sau đó.
- 2025: Mẫu ý tưởng CORLEO ra mắt tại Expo 2025 Osaka, Kansai.
- Ngày 3/12/2025: Kawasaki công bố kế hoạch phát triển hướng tới thương mại hóa và thành lập nhóm SAFE ADVENTURE chuyên trách, báo cáo trực tiếp với chủ tịch công ty.
- Ngày 5 đến 8/11/2026: Mẫu kích thước thật dự kiến được trưng bày công khai tại EICMA ở Milan, khách tham quan không được lái thử.
- 2027: Kawasaki đặt mục tiêu hoàn thành thiết bị mô phỏng lái CORLEO.
- 2030: Kawasaki đặt mục tiêu sử dụng CORLEO làm phương tiện di chuyển trong khuôn viên Expo 2030 Riyadh.
- 2035: Kawasaki đặt mục tiêu thương mại hóa.
Kế hoạch phát triển cũng được mô tả là bao gồm thử nghiệm thực địa chuyên sâu đến năm 2027, tập trung vào độ bền khớp nối, mức tiêu thụ hydro và độ ổn định của hệ thống điều khiển chân. Thông báo chính thức của Kawasaki xác định mục tiêu hoàn thành thiết bị mô phỏng vào năm 2027 và nêu Riyadh là nơi dự kiến sử dụng phương tiện trong khuôn viên triển lãm.
Mỗi giai đoạn đòi hỏi những nhiệm vụ kỹ thuật khác nhau. Thiết bị mô phỏng phải tái tạo cảm giác lái một cách thuyết phục, trong khi phương tiện chở người cần chuyển động thực tế đáng tin cậy, xử lý nhiên liệu và điều khiển. Theo lịch trình đã công bố, sẽ có thêm một giai đoạn phát triển kéo dài năm năm giữa thời điểm dự kiến sử dụng tại Riyadh và thương mại hóa.
Ưu tiên thiết bị mô phỏng, đồng thời xem xét ứng dụng khác
Kawasaki dự định cung cấp công nghệ mô phỏng của CORLEO cho ngành trò chơi điện tử và thể thao điện tử. Công ty cho biết dữ liệu chuyển động và mô hình ba chiều được phát triển trong dự án sẽ là những thành phần của hệ thống mà hãng dự định triển khai.
Điều này mở ra một cách tiếp cận sớm hơn để mọi người trải nghiệm ý tưởng lái CORLEO. Thiết bị mô phỏng có thể tái tạo chuyển động và phản hồi mà không cần người dùng đến vùng núi hay tiếp cận nhiên liệu hydro. Mục tiêu hoàn thành vào năm 2027 sớm hơn tám năm so với kế hoạch ra mắt xe thương mại.
Những ứng dụng thực tế tiềm năng được đề cập quanh CORLEO gồm du lịch mạo hiểm, kiểm tra cơ sở hạ tầng và giám sát môi trường. Các hoạt động này đều cần tiếp cận những địa điểm khó đi lại. Trọng tâm trước mắt Kawasaki công bố là phát triển phương tiện, thiết bị mô phỏng, hệ thống dẫn đường và kế hoạch sử dụng tại Expo 2030 Riyadh.
Thách thức cốt lõi hiện nay là biến một ý tưởng thu hút sự chú ý thành trải nghiệm lái ổn định, có thể lặp lại. Chuyển động độc lập của các chân, điều khiển bằng trọng lượng cơ thể, tạo điện từ hydro và hướng dẫn lộ trình đều cần phối hợp nhịp nhàng. Kawasaki đã đặt ra các mốc thời gian cho nỗ lực này; triển lãm ở Milan sẽ giúp công chúng quan sát kỹ hơn cỗ máy mà hãng dự định chế tạo.
Điểm chính
- CORLEO kết hợp bốn chân robot với động cơ hydro tạo ra điện.
- Mẫu kích thước thật dự kiến xuất hiện tại EICMA ở Milan từ ngày 5 đến 8/11/2026. Khách tham quan sẽ không được lái thử.
- Người lái sẽ điều khiển chuyển động bằng cách chuyển trọng lượng cơ thể, trong khi cơ cấu chân sau phát triển từ công nghệ xe máy giúp hấp thụ chấn động.
- Kawasaki đặt mục tiêu hoàn thành thiết bị mô phỏng lái vào năm 2027, sử dụng CORLEO tại Expo 2030 Riyadh và thương mại hóa vào năm 2035.
- SAFE ADVENTURE còn bao gồm hệ thống dẫn đường sử dụng thông tin về thời tiết, nhiệt độ, địa hình và động vật hoang dã.
- Giá bán, tầm hoạt động, tốc độ tối đa và ngày giao xe cho khách hàng chưa được công bố.