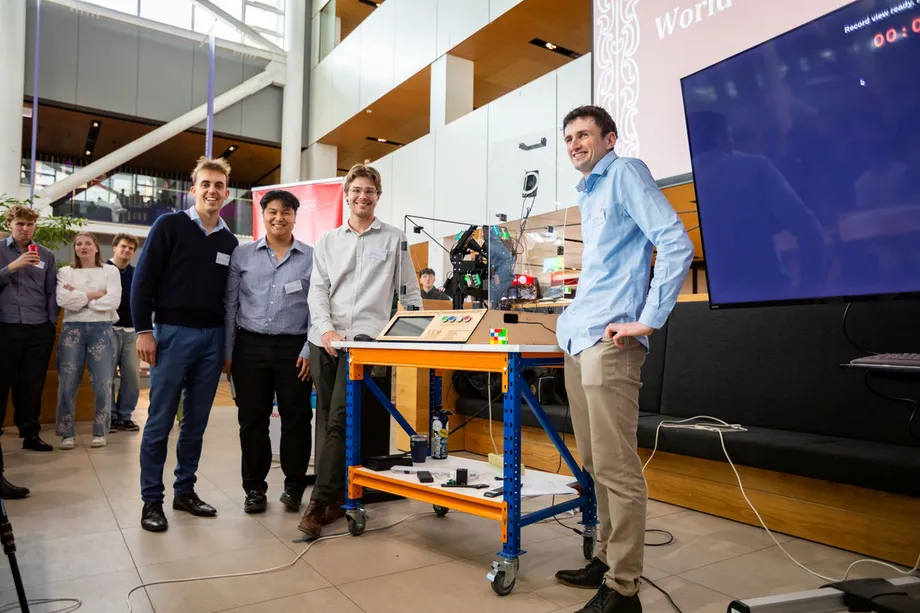
Một năm nghiên cứu tạo ra thành tích giải trong chưa đầy 10 giây
Bốn sinh viên kỹ thuật tại Đại học Canterbury ở Christchurch, New Zealand, ghi nhận thời gian 9,806 giây để robot giải khối Rubik 4x4 trong lần thử lập kỷ lục Guinness World Records chính thức vào thứ Sáu, ngày 16 tháng 10 năm 2026. Thành tích này nhanh hơn cả kỷ lục robot trước đó là 45 giây lẫn mốc tham chiếu của con người khoảng 15 giây do trường đại học nêu ra.
Nội dung
- Một năm nghiên cứu tạo ra thành tích giải trong chưa đầy 10 giây
- Video đặt ra mục tiêu
- Bốn sinh viên, bốn phần việc liên kết
- Cách bốn camera đọc khối Rubik
- Thiết kế tránh phải đổi hướng nhiều lần
- Vì sao giác hút giúp robot thắng lực hấp dẫn
- Động cơ máy bay không người lái trong điều kiện ngân sách hạn hẹp
- Tiếp theo, robot sẽ ra sao?
- Điểm chính
Caleb Everitt, Hayden Watson, Maz Cameron và Johann Torres dành khoảng một năm phát triển cỗ máy này như đồ án tốt nghiệp ngành kỹ thuật cơ điện tử, lĩnh vực kết hợp kỹ thuật cơ khí, điện tử và lập trình máy tính. Thành tích của họ đang chờ Guinness World Records xác nhận, và chưa có ngày công bố quyết định.
Thông báo về dự án của trường đại học, đăng ngày 16 tháng 10, mô tả cỗ máy được chế tạo với bốn camera, động cơ thường dùng trong máy bay không người lái, bộ điều khiển động cơ chuyên dụng và các giác hút. Thiết kế cho phép robot xoay các tầng theo cả ba trục của khối lập phương mà không phải liên tục đổi hướng toàn bộ khối Rubik.
Sinh viên thực hiện dự án với ngân sách rất hạn chế do Khoa Kỹ thuật Cơ khí của trường cấp. Thách thức của họ là phối hợp nhiều hệ thống khác nhau: camera phải nhận diện màu sắc, phần mềm phải tính toán lời giải, còn cơ cấu phải thực hiện các bước xoay mà không làm khối Rubik bị kẹt.
Video đặt ra mục tiêu
Một video trên mạng xã hội đã gợi ý điểm khởi đầu cho các sinh viên. Video cho thấy robot đang giữ kỷ lục khi đó mất 45 giây để giải khối Rubik 4x4. Nhóm nhận thấy con người có thể giải loại câu đố này trong khoảng 15 giây và quyết định tìm hiểu vì sao máy móc lại chậm hơn.
Maz Cameron, người phụ trách phát triển phần mềm, mô tả tham vọng của dự án:
Chúng tôi biết robot có thể làm tốt hơn con người, và muốn là những người xóa bỏ khoảng cách đó,
Thành tích 9,806 giây nhanh hơn 35,194 giây so với mốc 45 giây của robot trước đó, tức giảm khoảng 78%. So với mốc tham chiếu được trường làm tròn là 15 giây của con người, robot nhanh hơn khoảng 5,2 giây, tương đương giảm khoảng 35% thời gian.
Dự án được phát triển trong khoảng một năm, với các mốc công khai quan trọng rơi vào tháng 10:
- Trong quá trình phát triển, các sinh viên lấy video robot giải trong 45 giây làm mục tiêu ban đầu.
- Vào thứ Sáu, ngày 16 tháng 10 năm 2026, họ ghi nhận thời gian 9,806 giây trong lần thử chính thức với Guinness.
- Đến ngày 19 tháng 10, dự án cũng được đề cập trong một cuộc phỏng vấn với Cameron về công việc của nhóm.
Bốn sinh viên, bốn phần việc liên kết
Everitt phụ trách thiết kế cơ khí, bao gồm cấu trúc vật lý của robot. Torres đảm nhiệm hệ thống điện và điều khiển động cơ. Watson phát triển hệ thống thị giác máy tính, còn Cameron xây dựng phần mềm kết nối toàn bộ quá trình giải.
Các phần việc này liên kết thành một chuỗi. Camera của Watson thu thập thông tin về khối Rubik. Phần mềm của Cameron dùng thông tin đó để tính các bước xoay cần thiết. Hệ thống điều khiển động cơ của Torres chuyển chỉ dẫn thành chuyển động, còn cơ cấu của Everitt phải giúp khối Rubik chuyển động chính xác.
Chỉ cần một mắt xích yếu cũng có thể làm gián đoạn quá trình giải. Nhận diện sai màu sẽ khiến phần mềm xác định sai trạng thái ban đầu. Động cơ dừng sai vị trí có thể làm các tầng lệch nhau. Ngay cả lời giải được tính chính xác cũng phụ thuộc vào khả năng thực hiện đáng tin cậy của cỗ máy.
Cameron ghi nhận các kỹ năng bổ trợ cho nhau của nhóm và sự sẵn sàng dành thêm thời gian cho dự án. Trong quá trình hướng tới thành tích nhanh hơn mốc tham chiếu của con người, các sinh viên đã tinh chỉnh phần mềm, gia cố cấu trúc và thử nghiệm những cách xử lý khối Rubik khác nhau.
Cách bốn camera đọc khối Rubik
Phần việc của Watson bắt đầu với một câu hỏi thực tế: làm sao để robot nhận diện chính xác màu sắc trên khối Rubik đã bị xáo trộn? Cỗ máy dùng bốn camera để thu thập thông tin cần thiết, mô tả cách sắp xếp ban đầu của khối.
Hayden Watson, người phụ trách thị giác máy tính, giải thích quy trình này:
Robot có bốn camera; nó nhìn vào khối Rubik và xác định vị trí của tất cả các màu khác nhau,
Thông tin về màu sắc sau đó được chuyển tới một thuật toán mã nguồn mở, tức tập hợp các chỉ dẫn được lập trình để tính toán những bước cần thiết nhằm giải khối Rubik. Nói đơn giản, camera đọc đề bài, thuật toán lập kế hoạch giải, còn động cơ thực hiện các bước.
Ánh sáng khiến bước đầu tiên trở nên khó khăn hơn. Các màu gần giống nhau phải được phân biệt trong nhiều điều kiện khác nhau, vì vậy các sinh viên phát triển và thử nghiệm hệ thống camera để bảo đảm độ chính xác. Chuyển động nhanh sẽ chẳng ích gì nếu cỗ máy bắt đầu với hình ảnh sai về khối Rubik.
Khối Rubik 4x4 có 16 ô nhỏ trên mỗi mặt, so với chín ô trên khối 3x3 tiêu chuẩn. Tính trên sáu mặt, khối 4x4 có 96 ô màu thay vì 54. Khối này cũng có nhiều tầng có thể di chuyển hơn, khiến cả nhiệm vụ giải lẫn việc điều khiển cơ học đều phức tạp hơn.
Thiết kế tránh phải đổi hướng nhiều lần
Everitt xác định một hạn chế cơ khí ở robot giữ kỷ lục trước đó: nó chỉ có thể xoay các mặt theo hai trong ba trục của khối Rubik. Muốn xoay theo hướng khác, robot phải đổi hướng toàn bộ khối trước khi tiếp tục.
Có thể hình dung ba trục của khối lập phương là ba hướng đi qua tâm: trái sang phải, trên xuống dưới và trước ra sau. Xoay một tầng quanh một trong các trục này sẽ làm thay đổi cách sắp xếp của khối Rubik. Còn xoay toàn bộ khối sẽ thay đổi cách robot giữ nó, tạo thêm chuyển động giữa các bước giải.
Caleb Everitt, người thiết kế cơ khí của nhóm, giải thích điểm khác biệt:
Robot trước chỉ có thể xoay các mặt theo hai trong ba trục của khối Rubik, nên nó phải đổi hướng khối, về cơ bản là lãng phí một bước. Còn chúng tôi không phải làm vậy vì có thể tiếp cận cả ba trục,
Thiết kế của Canterbury giúp cơ cấu tiếp cận cả ba trục mà không phải liên tục đổi hướng khối. Nhờ đó, số chuyển động cần thiết để thực hiện lời giải giảm xuống, trong khi động cơ nhanh hơn rút ngắn thời gian của các chuyển động còn lại.
Vì sao giác hút giúp robot thắng lực hấp dẫn
Các sinh viên cũng phải kiểm soát tốc độ khối Rubik trở về vị trí ban đầu sau khi bị đẩy. Với tốc độ họ hướng tới, chỉ để khối rơi xuống dưới tác động của trọng lực sẽ mất quá nhiều thời gian.
Everitt cho biết để vượt mốc của con người, nhóm cần một cách chủ động hơn để di chuyển khối Rubik:
Một trong những lý do chúng tôi cần giác hút là để phá kỷ lục của con người. Nếu chỉ dùng trọng lực, khối Rubik rơi xuống vị trí ban đầu sau khi bị đẩy trở lại quá chậm,
Giác hút giúp cơ cấu di chuyển khối Rubik nhanh và chính xác hơn. Đây là một phần trong nỗ lực kiểm soát khối Rubik suốt quá trình giải, bao gồm cả những khoảng nghỉ ngắn giữa các lần xoay.
Nhóm cũng tăng độ cứng vững của kết cấu, giúp khung robot chống lại tình trạng cong hoặc dịch chuyển ngoài ý muốn. Khung chắc chắn giúp cơ cấu luôn thẳng hàng khi động cơ tăng tốc rồi dừng lại. Các thử nghiệm chuyên sâu cũng nhằm giải quyết một vấn đề then chốt khác: ngăn khối Rubik bị kẹt khi chuyển động nhanh.
Động cơ máy bay không người lái trong điều kiện ngân sách hạn hẹp
Torres làm việc với các động cơ thường dùng trong máy bay không người lái, kết hợp cùng bộ điều khiển chuyên dụng. Động cơ cung cấp tốc độ và công suất, còn bộ điều khiển đem lại độ chính xác cần thiết để xoay khối Rubik theo các chuyển động yêu cầu.
Bộ điều khiển động cơ điều tiết cách động cơ hoạt động theo chỉ dẫn của phần mềm. Với cỗ máy này, tốc độ phải đi đôi với khả năng định vị chính xác. Lượt xoay tiếp theo phụ thuộc vào việc chuyển động trước đó đưa khối Rubik về đúng trạng thái sẵn sàng để tiếp tục.
Trường đại học cho biết các sinh viên chọn những linh kiện này trong điều kiện nguồn tài trợ rất hạn chế của khoa. Vì vậy, dự án không chỉ đơn thuần là tìm động cơ mạnh. Nhóm phải kết hợp các linh kiện có giá phải chăng với cơ cấu và hệ thống điều khiển đủ khả năng sử dụng chính xác nguồn công suất đó.
Cameron cho biết sức hấp dẫn của dự án một phần đến từ sự kết hợp giữa câu đố phức tạp hơn và ngân sách nhỏ. Thành quả có được nhờ nhiều cải tiến phối hợp với nhau: động cơ nhanh hơn, khả năng tiếp cận cả ba trục, thao tác chính xác hơn và phần mềm được tinh chỉnh qua các lần thử nghiệm.
Tiếp theo, robot sẽ ra sao?
Cỗ máy sẽ được lưu giữ tại Đại học Canterbury khi những người chế tạo bắt đầu công việc trong ngành kỹ thuật. Cả bốn sinh viên đã có việc làm sau tốt nghiệp tại New Zealand trong năm kế tiếp, 2027.
Dự án khép lại bốn năm học tập và mang đến cho các sinh viên một hệ thống hoàn chỉnh, trong đó các lĩnh vực chuyên môn riêng biệt phải phối hợp với nhau. Thành tích phụ thuộc vào cả tính toán lẫn chế tạo, từ nhận diện màu sắc ban đầu đến thực hiện cú xoay cuối cùng.
Nhóm hy vọng robot sẽ truyền cảm hứng để người trẻ cân nhắc theo đuổi ngành kỹ thuật. Với các sinh viên tương lai, cỗ máy sẽ là ví dụ cụ thể cho thấy một mục tiêu đầy thách thức có thể được chia thành những bài toán nhỏ hơn về thị giác, phần mềm, động cơ và thiết kế cơ khí.
Bước tiếp theo trước mắt là chờ Guinness World Records ra quyết định về lần thử đã gửi. Trường đại học đã công bố thành tích giải trong 9,806 giây; nếu được chính thức công nhận, kết quả này sẽ trở thành kỷ lục thế giới được xác nhận.
Điểm chính
- Bốn sinh viên Đại học Canterbury ghi nhận thành tích giải khối Rubik 4x4 trong 9,806 giây vào ngày 16 tháng 10 năm 2026.
- Thành tích đang chờ Guinness World Records xác nhận.
- Thời gian này ngắn hơn khoảng 78% so với mốc kỷ lục robot trước đó là 45 giây do trường đại học nêu ra.
- Robot sử dụng bốn camera, thuật toán giải mã nguồn mở, động cơ máy bay không người lái, bộ điều khiển chuyên dụng và giác hút.
- Cơ cấu của robot tiếp cận cả ba trục của khối Rubik mà không phải liên tục đổi hướng toàn bộ khối.
- Các sinh viên dành khoảng một năm cho dự án và robot sẽ được lưu giữ tại trường đại học.