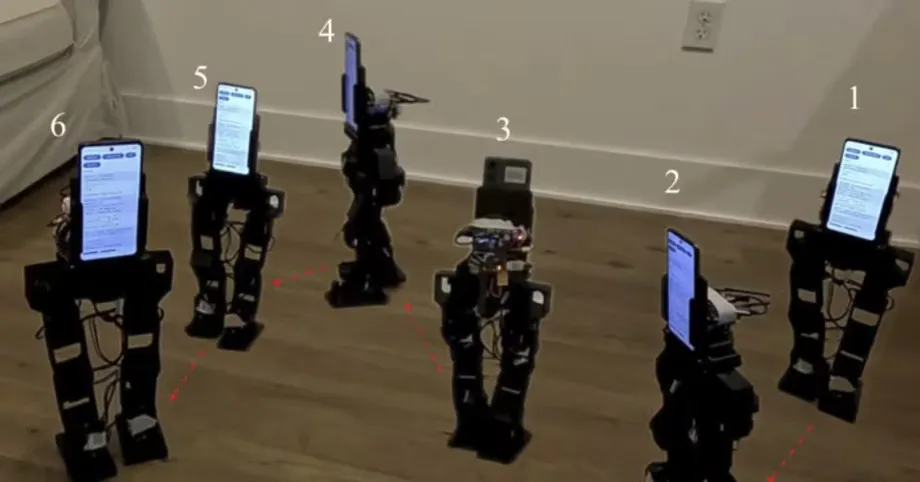
Điện thoại từ năm 2017 góp sức vận hành robot hình người biết đi
Một nhóm nghiên cứu của UCLA đã phát triển robot hình người cao khoảng 48 cm, nặng 1,8 kg và có chi phí chế tạo khoảng 400 USD, chưa tính điện thoại thông minh. Có tên PhoneBot, robot có thể đi bằng hai chân, dùng camera theo dõi một người và tự đứng dậy từ tư thế nằm sấp. Trong số bốn điện thoại được thử nghiệm có Huawei Honor 9 ra mắt năm 2017.
Nội dung
- Điện thoại từ năm 2017 góp sức vận hành robot hình người biết đi
- Cách điện thoại điều khiển 13 khớp
- Bốn điện thoại hoạt động tốt, nhưng có giới hạn về lập bản đồ
- Robot bắt đầu tập đi trong môi trường mô phỏng
- Một thay đổi nhỏ trong huấn luyện giúp dáng đi cân bằng hơn
- Mức giá 400 USD bao gồm những gì
- Đàm thoại cần một máy tính xách tay
- Thiết kế mở tạo điểm khởi đầu cho sinh viên
- Điện thoại cũ đang đảm nhiệm những công việc tính toán khác
- Điểm chính
Nghiên cứu được gửi lên arXiv ngày 6 tháng 10 năm 2026, do Ruochen Hou, Quanyou Wang, Daniel Koh và Dennis W. Hong thực hiện. Hong là giáo sư kỹ thuật cơ khí và hàng không vũ trụ tại Đại học California, Los Angeles, nơi dự án được phát triển trong Phòng thí nghiệm Robot và Cơ cấu, thường gọi là RoMeLa.
Bài nghiên cứu về PhoneBot của nhóm, có tiêu đề PhoneBot: Nền tảng robot hình người giá rẻ, mã nguồn mở tái sử dụng điện thoại thông minh, mô tả một robot tận dụng khả năng tính toán và cảm biến chính từ một chiếc điện thoại thông thường. Các tác giả cho biết thiết kế phần cứng và phần mềm đều hoàn toàn mã nguồn mở, cho phép người khác tái tạo và điều chỉnh nền tảng này.
PhoneBot giải quyết một vấn đề thực tế tại lớp học và phòng thí nghiệm: robot hình người cỡ nhỏ có thể đòi hỏi động cơ đắt tiền, camera, cảm biến chuyển động và máy tính riêng. Điện thoại thông minh đã tích hợp nhiều bộ phận đó trong một thiết bị nhỏ gọn. Tái sử dụng điện thoại giúp giảm số linh kiện điện tử riêng cần mua và kết nối.
Kết quả cũng cho thấy giới hạn hiện tại của phương pháp này. Điện thoại xử lý việc đi lại và thị giác, còn tác vụ hội thoại cần một máy tính xách tay bên ngoài. PhoneBot không có tay, và bộ điều khiển đi bộ được huấn luyện để hoạt động trên mặt đất bằng phẳng. Mục đích trước mắt của robot là phục vụ giáo dục, nghiên cứu và thử nghiệm.
Cách điện thoại điều khiển 13 khớp
PhoneBot đặt điện thoại thông minh trong giá đỡ phía trên hông. Camera quan sát môi trường xung quanh, còn bộ đo lường quán tính, gọi tắt là IMU, của điện thoại đo chuyển động và hướng. IMU kết hợp các cảm biến giúp ước tính thiết bị đang di chuyển và nghiêng như thế nào, cung cấp cho robot thông tin cần thiết để giữ thăng bằng.
Một ứng dụng Android tùy chỉnh chạy các mạng nơ-ron điều khiển chuyển động bằng TensorFlow Lite, phần mềm được thiết kế để chạy mô hình học máy trên các thiết bị như điện thoại. Điện thoại tính toán lệnh chuyển động rồi gửi qua Wi-Fi đến một máy tính nhỏ trên robot, sau đó máy tính chuyển tiếp lệnh đến các động cơ.
Robot có sáu khớp được dẫn động ở mỗi chân và một khớp xoay thân. Mỗi bên hông có ba khớp, mỗi đầu gối có một khớp và mỗi mắt cá chân có hai khớp. Như vậy, phần thân dưới có 12 bậc tự do, tức 12 cách chuyển động độc lập của các khớp.
Cả 13 khớp đều sử dụng động cơ servo DYNAMIXEL XL430-W250-T. Servo là loại động cơ có thể được lệnh di chuyển đến một vị trí cụ thể, phù hợp để điều khiển đầu gối, mắt cá chân hoặc các khớp robot khác.
Khớp ở thân giúp camera có thêm một chuyển động hữu ích. PhoneBot có thể xoay thân trên để theo dõi một người trong khi vẫn giữ chân tại chỗ. Nhờ đó, robot không cần di chuyển cả thân mỗi khi muốn nhìn sang bên. Kết nối không dây cũng giúp việc thay điện thoại dễ dàng hơn vì không cần dây nối chuyên dụng giữa điện thoại và thân robot.
Bốn điện thoại hoạt động tốt, nhưng có giới hạn về lập bản đồ
Các nhà nghiên cứu thử nghiệm Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 và Motorola Moto G 2025. Cả bốn đều xử lý được các chức năng cốt lõi, bao gồm cảm biến chuyển động, điều khiển đi bộ và xử lý hình ảnh. Ba mẫu điện thoại giá rẻ mới hơn được mua với giá khoảng 50-80 USD mỗi chiếc.
Honor 9 là ví dụ rõ nhất về việc tái sử dụng phần cứng: chiếc điện thoại ra mắt trước khi bài báo được công bố chín năm vẫn có thể đảm nhiệm các tác vụ đi bộ và thị giác chính của robot. Các mẫu giá rẻ mới hơn cũng đem lại cho nhóm lựa chọn thay thế điện thoại cao cấp.
Honor 9 gặp một hạn chế phần mềm cụ thể. Điện thoại không thể chạy chức năng lập bản đồ trên thiết bị vì các dịch vụ Google cần thiết không có trên mẫu máy được thử nghiệm tại Mỹ. Chức năng này sử dụng định vị và lập bản đồ đồng thời, thường được viết tắt là SLAM. Nói đơn giản, công nghệ này giúp robot tạo bản đồ đồng thời xác định vị trí của mình trên bản đồ đó.
Người chọn điện thoại cần quan tâm cả phần cứng lẫn phần mềm được cài đặt. Honor 9 được thử nghiệm hỗ trợ đi bộ và phát hiện người, nhưng chức năng lập bản đồ cần những dịch vụ mà máy không có. Khả năng tương thích với các mẫu Android khác vẫn cần được kiểm tra.
Dự án phát triển qua nhiều thế hệ phần cứng tiêu dùng:
- 2017: Huawei ra mắt Honor 9, điện thoại đời cũ nhất được dùng trong thử nghiệm.
- 2024 và 2025: Motorola giới thiệu hai thế hệ Moto G được thử nghiệm cùng Honor 9 và Galaxy A16 5G.
- Ngày 6 tháng 10 năm 2026: Các tác giả UCLA gửi bản tiền ấn phẩm về PhoneBot lên arXiv.
Robot bắt đầu tập đi trong môi trường mô phỏng
Bộ điều khiển đi bộ của PhoneBot được huấn luyện trước trong mô phỏng bằng phương pháp học tăng cường. Phương pháp này cho phép phần mềm thử các hành động và nhận điểm số cho những hành vi hữu ích. Với PhoneBot, quá trình huấn luyện thưởng cho các chuyển động như duy trì nhịp độ yêu cầu, bước luân phiên và giữ thăng bằng, đồng thời phạt những hành vi như lê chân.
Mô phỏng tính đến các giới hạn vật lý có ảnh hưởng đến robot thật. Động cơ giá rẻ có giới hạn về lực và tốc độ, còn bộ truyền động có độ rơ nhất định, tức các bộ phận hơi lỏng khi ăn khớp với nhau. Tính đến những chi tiết này giúp bộ điều khiển học được các chuyển động mà cơ cấu thực tế có thể thực hiện.
Quá trình huấn luyện còn gặp một vấn đề khác: thân robot được thiết kế đối xứng không đồng nghĩa bộ điều khiển sẽ tự học được dáng đi cân bằng. Trong một số lượt chạy, chân trái luôn ở phía trước trong khi chân phải chịu phần lớn tải trọng. Điều đó khiến các khớp và động cơ phải chịu tải không đều.
Các nhà nghiên cứu khắc phục vấn đề bằng kỹ thuật đối xứng qua mặt phẳng dọc. Họ nhân đôi các ví dụ huấn luyện và đảo bên trái với bên phải, để bộ điều khiển học từ cả hai phiên bản của một chuyển động. Kỹ thuật này bổ sung ví dụ huấn luyện mà không cần thêm một bước mô phỏng vật lý cho mỗi ví dụ được đảo bên.
Một thay đổi nhỏ trong huấn luyện giúp dáng đi cân bằng hơn
Nhóm nghiên cứu so sánh năm lượt huấn luyện độc lập dùng ví dụ đối xứng với năm lượt không dùng kỹ thuật này. Trong mô phỏng, việc đối xứng giúp tăng tốc độ và tính ổn định của quá trình học, đồng thời phân bổ tải động cơ giữa hai chân đồng đều hơn.
Một thước đo được báo cáo về độ chênh lệch giữa góc khớp bên trái và bên phải giảm từ 0,254 radian xuống 0,003 radian trong mô phỏng. Tính từ hai giá trị này, mức giảm là khoảng 98,8%. Radian là đơn vị đo góc; trong trường hợp này, giá trị nhỏ hơn cho thấy chuyển động của hai bên trở nên giống nhau hơn nhiều.
Sau đó, bộ điều khiển được chuyển sang robot thật, nơi nhóm nghiên cứu trình diễn khả năng đi bộ, theo dõi người và tự đứng dậy từ tư thế nằm sấp. So sánh bằng số liệu mô tả dáng đi trong mô phỏng, còn các màn trình diễn cho thấy những hành vi robot thực hiện được trên phần cứng.
Phần này của nghiên cứu quan trọng vì linh kiện giá rẻ đặt ra những giới hạn mà phần mềm phải tôn trọng. Điện thoại có thể tính toán lệnh nhanh, nhưng động cơ vẫn phải thực hiện được các lệnh đó. Phương pháp huấn luyện của PhoneBot gắn quyết định của bộ điều khiển với sức mạnh và đặc tính cơ học của thân robot.
Mức giá 400 USD bao gồm những gì
Các nhà nghiên cứu ước tính phần cứng PhoneBot có giá khoảng 400 USD, không bao gồm điện thoại thông minh. Mức cân nặng được công bố là 1,8 kg, tính cả điện thoại và pin. Người chế tạo đã có điện thoại tương thích có thể tái sử dụng; ai phải mua điện thoại cần cộng khoản đó vào ngân sách phần cứng của robot.
Các robot hình người nghiên cứu cỡ nhỏ được liệt kê để so sánh có giá khoảng 3.500-13.800 USD. So với các mức này, ước tính phần cứng 400 USD của PhoneBot thấp hơn khoảng 88,6% so với nền tảng rẻ nhất và thấp hơn khoảng 97,1% so với nền tảng đắt nhất.
Các robot đối chiếu có những khả năng khác nhau, điều này cần được cân nhắc khi lựa chọn thiết bị. Thiết kế hiện tại của PhoneBot không có tay, sử dụng động cơ giá rẻ với khả năng tải hạn chế và tập trung vào việc đi trên mặt đất bằng phẳng. Phòng thí nghiệm cần robot thao tác với đồ vật hoặc thực hiện các chuyển động khó hơn sẽ phải cân nhắc những yêu cầu đó bên cạnh giá mua.
Một nền tảng robot dùng điện thoại thông minh ra đời trước đó, OpenBot, do các nhà nghiên cứu tại Phòng thí nghiệm Hệ thống Thông minh của Intel phát triển, sử dụng thân xe có bánh với chi phí khoảng 50 USD. PhoneBot đưa ý tưởng rộng hơn là tái sử dụng điện thoại vào một thân robot phải giữ thăng bằng trên hai chân. Ước tính phần cứng của PhoneBot cao gấp tám lần chi phí thân xe được công bố của OpenBot, phản ánh sự khác biệt về nhiệm vụ cơ học.
Đàm thoại cần một máy tính xách tay
Bài báo về PhoneBot mô tả khả năng tương tác bằng hội thoại, quay phim và hiện diện từ xa bên cạnh việc đi bộ và theo dõi người. Hiện diện từ xa là việc sử dụng một thiết bị điều khiển từ xa để quan sát và giao tiếp từ một địa điểm khác. Điện thoại cung cấp camera, microphone, loa và kết nối không dây, hỗ trợ các hoạt động này.
Hiện nay, tương tác bằng giọng nói được chia giữa các thiết bị. Điện thoại xử lý đầu vào và đầu ra âm thanh, nhưng các tác vụ nhận dạng giọng nói và xử lý ngôn ngữ chạy trên máy tính xách tay ở gần, kết nối qua Wi-Fi. Điện thoại tự xử lý điều khiển đi bộ và thị giác.
Nhóm dự định tìm hiểu khả năng chạy trực tiếp các mô hình ngôn ngữ phù hợp trên điện thoại thông minh. Nhóm cũng đề xuất phần mềm lập kế hoạch có thể kết hợp chỉ dẫn bằng giọng nói với thông tin thị giác để lựa chọn hành động của robot. Những bổ sung này sẽ giảm sự phụ thuộc vào máy tính bên ngoài và mở rộng các yêu cầu mà người dùng có thể giao cho robot.
Những giới hạn vật lý của PhoneBot vẫn rất rõ ràng. Không có tay, robot không thể nhấc hoặc di chuyển đồ vật. Bộ điều khiển đi bộ được huấn luyện trên địa hình bằng phẳng, còn các động cơ nhỏ giới hạn trọng lượng robot có thể mang và lực mà robot có thể tạo ra khi chuyển động.
Các nhà nghiên cứu dự định tìm hiểu việc trang bị tay nhẹ và đi bộ trên địa hình gồ ghề. Nhóm không đưa ra thời hạn hoàn thành các nâng cấp đó hoặc chuyển xử lý hội thoại lên điện thoại. Hiện tại, nền tảng được trình diễn tập trung vào vận động, cảm biến và tương tác trong giới hạn phần cứng hiện có.
Thiết kế mở tạo điểm khởi đầu cho sinh viên
Các tác giả UCLA mô tả PhoneBot là nền tảng giá rẻ, có thể tái tạo, phục vụ giáo dục, nghiên cứu và tạo mẫu nhanh. Việc công bố cả thiết kế phần cứng lẫn phần mềm giúp sinh viên và nhà nghiên cứu có điểm khởi đầu để lắp ráp, kiểm tra và chỉnh sửa.
Một lớp học có thể dùng nền tảng này để nghiên cứu cách hình ảnh từ camera ảnh hưởng đến chuyển động, khả năng giữ thăng bằng phụ thuộc ra sao vào dữ liệu cảm biến hoặc bộ điều khiển hoạt động thế nào trên các điện thoại được hỗ trợ. Các nhà nghiên cứu có thể dựa trên cấu trúc sẵn có để thử nghiệm những chức năng nhận thức hoặc tương tác mới. Những ứng dụng này xuất phát trực tiếp từ sự kết hợp giữa linh kiện dễ tiếp cận và thiết kế robot có thể chỉnh sửa.
Ước tính phần cứng 400 USD có thể giúp phòng thí nghiệm dễ chế tạo nhiều hơn một robot, tùy nhu cầu lắp ráp và thiết bị. Nhiều robot sẽ cho phép các nhóm so sánh những thay đổi trên các thân robot tương tự, còn thiết kế dùng chung có thể giúp việc tái lập thí nghiệm dễ dàng hơn.
PhoneBot cũng cho thấy một bài học kỹ thuật quan trọng: giá phần cứng chỉ là một phần trong việc làm cho robot có thể sử dụng được. Nhóm vẫn phải huấn luyện phần mềm đi bộ, điều chỉnh dáng đi không cân đối, tính đến giới hạn động cơ và kiểm tra khả năng tương thích của điện thoại. Thiết kế mở giúp những quyết định đó trở nên rõ ràng để người khác nghiên cứu và cải thiện.
Điện thoại cũ đang đảm nhiệm những công việc tính toán khác
Google cũng đang triển khai một dự án với Đại học California, San Diego, nhằm sử dụng khoảng 2.000 điện thoại Pixel không còn dùng đến làm một trung tâm dữ liệu nhỏ. Dự án đó và PhoneBot khai thác bộ xử lý điện thoại thông minh hiện có trong những bối cảnh khác nhau: một dự án kết hợp các thiết bị để tính toán, còn dự án kia đặt điện thoại vào bên trong một cỗ máy chuyển động.
Mối quan tâm đến việc tái sử dụng xuất hiện khi đầu tư vào các trung tâm dữ liệu AI làm tăng nhu cầu về bộ nhớ hiệu năng cao và gây thêm áp lực lên ngân sách linh kiện của các nhà sản xuất thiết bị điện tử khác. PhoneBot giảm chi phí cụ thể bằng cách dùng camera, cảm biến chuyển động, bộ xử lý và kết nối không dây sẵn có trong điện thoại thay vì mua riêng từng chức năng.
Các thử nghiệm của UCLA mang lại kết quả cụ thể cho cách tiếp cận này. Bốn mẫu Android được thử nghiệm, trong đó có một mẫu ra mắt năm 2017, cung cấp đủ năng lực tính toán và cảm biến cho các tác vụ cốt lõi của robot. Hạn chế lập bản đồ trên Honor 9 cũng cho thấy việc tái sử dụng đòi hỏi kiểm tra hỗ trợ phần mềm bên cạnh hiệu năng bộ xử lý.
PhoneBot trao cho điện thoại thông minh đã cũ một vai trò hữu ích trong công cụ nghiên cứu, với thân robot và hệ thống điều khiển được thiết kế phù hợp với khả năng của điện thoại và động cơ giá rẻ. Các mục tiêu phát triển tiếp theo cũng cụ thể: bổ sung tay nhẹ, huấn luyện robot đi trên địa hình gồ ghề và đưa thêm tác vụ xử lý hội thoại lên điện thoại.
Điểm chính
- PhoneBot của UCLA cao khoảng 48 cm và nặng 1,8 kg, tính cả điện thoại thông minh và pin.
- Chi phí phần cứng ước tính là 400 USD, chưa bao gồm điện thoại.
- Cả bốn điện thoại Android được thử nghiệm đều hỗ trợ các chức năng cốt lõi về đi bộ, cảm biến và thị giác, trong đó có Huawei Honor 9 ra mắt năm 2017.
- Honor 9 không có các dịch vụ Google cần thiết để lập bản đồ trên thiết bị.
- Các ví dụ huấn luyện được đảo bên giúp cải thiện dáng đi mô phỏng và cân bằng tải giữa hai chân.
- PhoneBot hiện không có tay, được huấn luyện để đi trên mặt đất bằng phẳng và cần máy tính xách tay bên ngoài để xử lý hội thoại.
- Các tác giả cho biết thiết kế phần cứng và phần mềm hoàn toàn là mã nguồn mở.